Belastningsanalys av koniska rullager är av stor vikt
2026-07-30
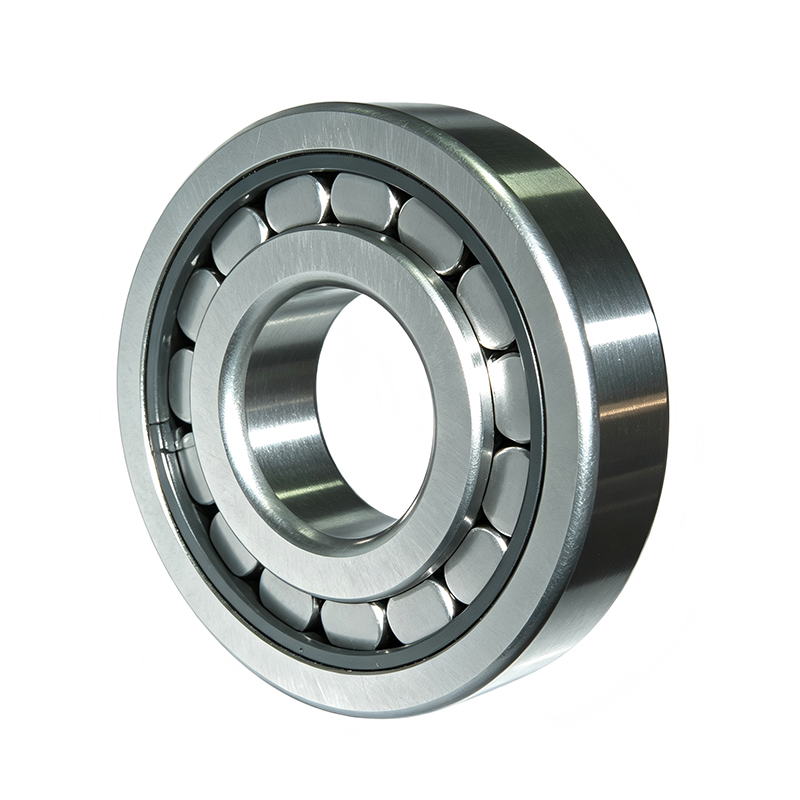
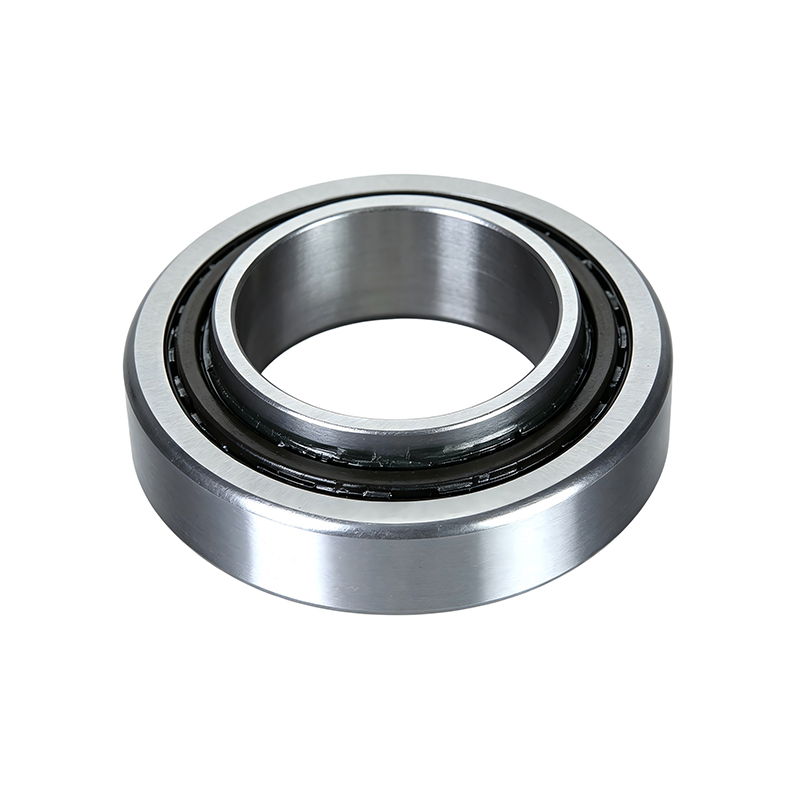
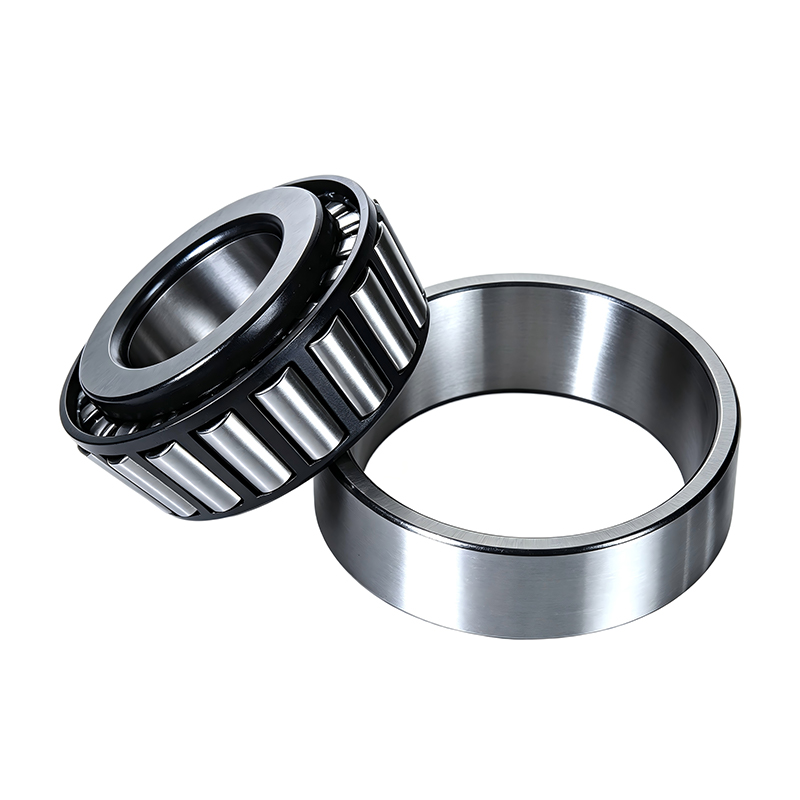
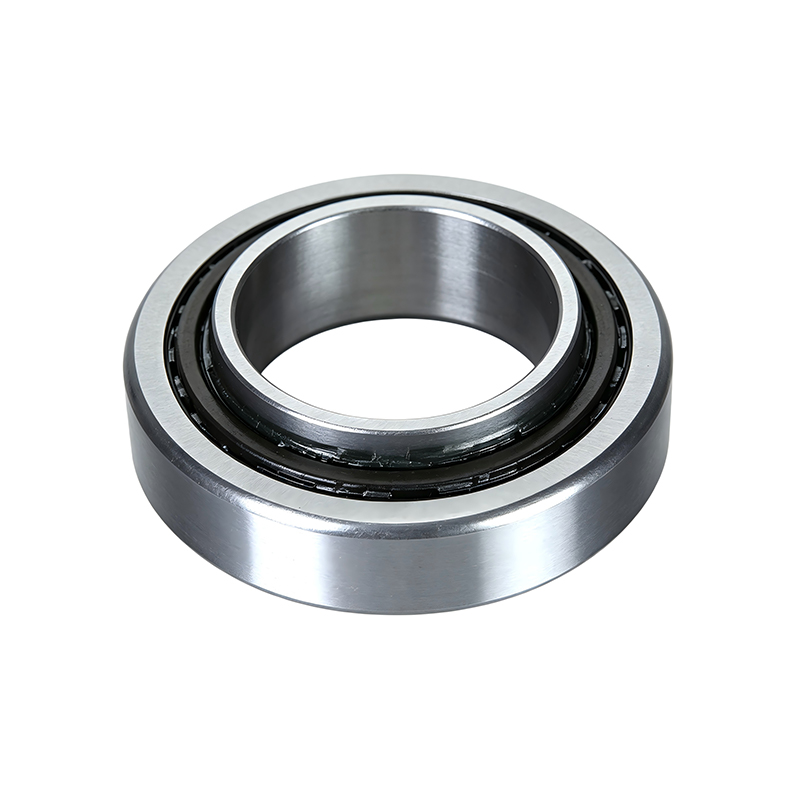
Koniska rullager är konstruerade för att stödja radiella belastningar, enkelsidiga axiella belastningar och kombinerade radiella axiella belastningar. Den axiella belastningskapaciteten hos ett koniskt rullager beror på kontaktvinkeln α, det vill säga den yttre ringens löpbana. Ju större kontaktvinkel α är, desto högre axiell lastkapacitet. Vanligtvis tillåter inte koniska rullager vinkelförskjutning, men med den speciella utformningen av rullytorna och löpbanorna är felinriktning i området 2′–4′ möjlig. Ett enda koniskt rullager stödjer axiell belastning i en riktning.
Det begränsar också axelns axiella rörelse relativt lagerhuset i en riktning. Även när den utsätts för ren radiell belastning, genereras en extra axiell komponent inuti det koniska rullagret. I detta fall krävs en lika stor motverkande kraft för att balansera den. Vanligtvis installeras två identiska enkla koniska rullager i två lager i ett arrangemang vänd mot yta eller rygg mot rygg. Koniska rullager, precis som andra kul- och rullager, måste ha en liten förspänning för att fungera korrekt, särskilt när de körs i höga hastigheter, höga accelerationer eller när lastriktningen ändras ofta.
Koniska rullager är mycket effektiva i applikationer inom bilindustrin, valsverk, gruvdrift, metallurgi, plastbearbetningsutrustning och andra sektorer. När man använder koniska rullager är belastningsanalysen mycket viktig eftersom den påverkar inte bara lagrens prestanda utan även hela produktionsprocessen.